KAIST 송영민 교수 연구팀은 연세대 연구팀과 함께 사람은 색으로 보고 로봇은 근적외선 패턴으로 읽는 유연한 반사형 디스플레이를 개발했다고 16일 밝혔다. 시제품은 가로·세로 각 4칸, 총 16개 픽셀로 구성됐다. 헤럴드경제
한 화면을 사람과 로봇이 다르게 읽는다
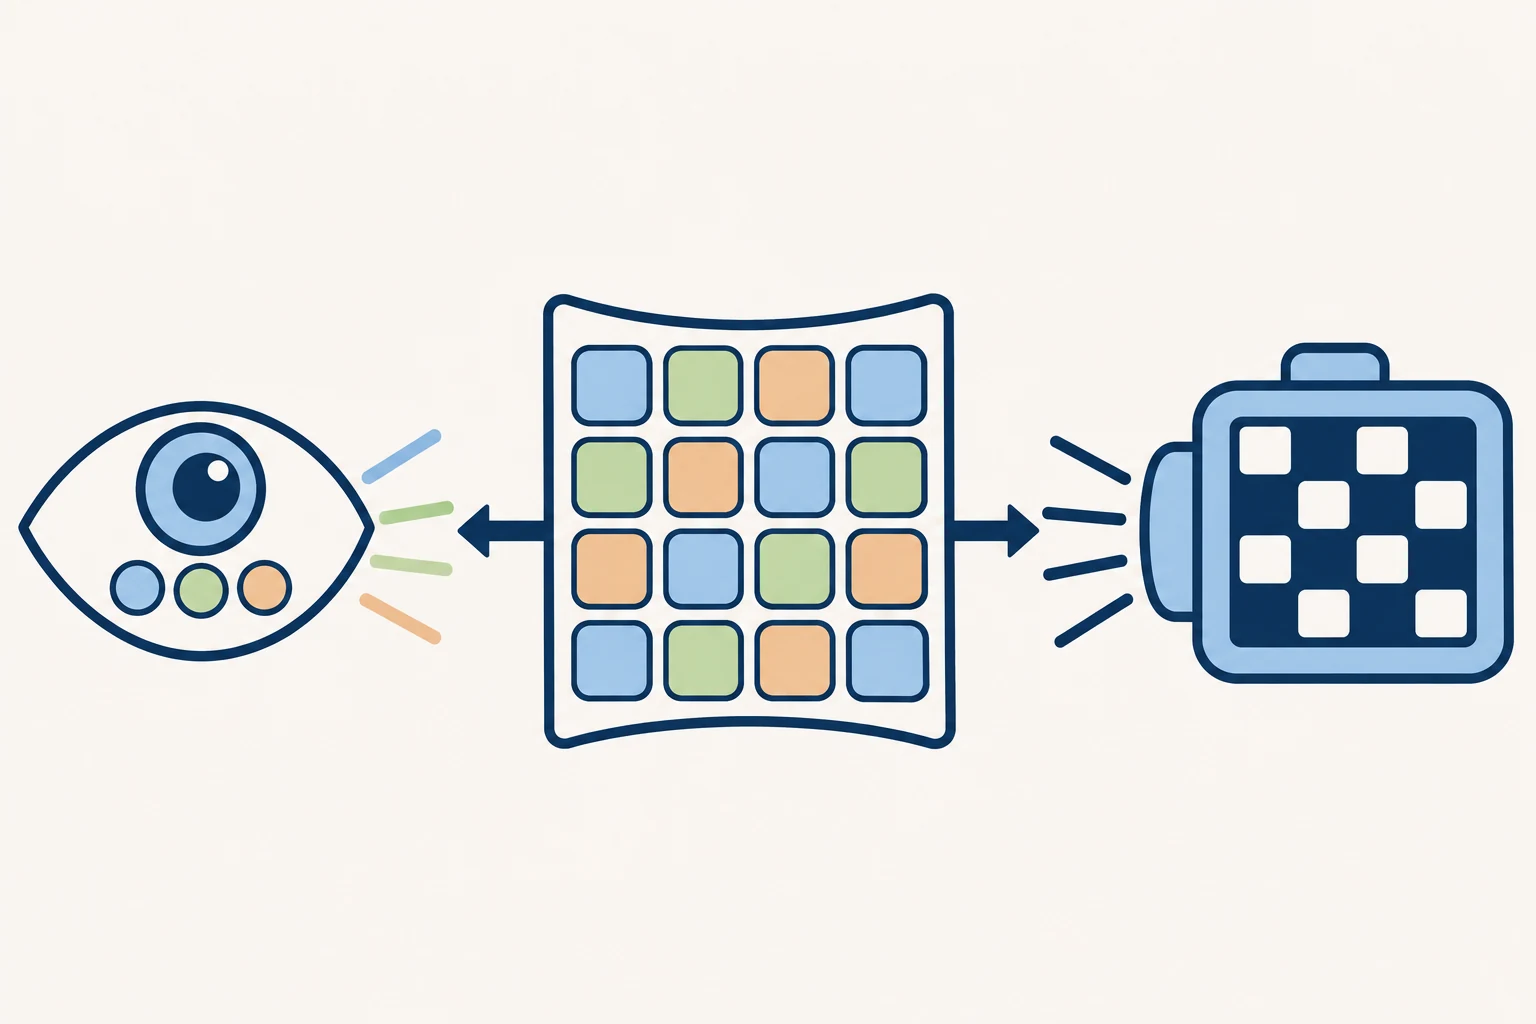
사람은 화면의 색상 변화를 확인하고, 로봇은 근적외선 카메라로 밝고 어두운 패턴을 인식한다. 근적외선은 사람 눈에 보이지 않는 적외선으로 소개됐다. 헤럴드경제
연구팀은 전압에 따라 빛의 흡수율이 달라지는 전기변색 고분자 ‘피닷(PEDOT)’과 빛이 여러 차례 반사되는 얇은 구조를 결합했다. 각 픽셀에는 박막 트랜지스터를 연결해 개별 제어가 가능하도록 했다. 데일리안
젤 형태의 전해질과 유연한 기판을 적용해 구부리거나 곡면에 붙일 수 있도록 설계했다. 연구팀은 시제품을 손등에 붙인 실험에서 일반 카메라로 색상 변화를, 근적외선 카메라로 패턴 변화를 확인했다. 헤럴드경제
어둠 속 판독에는 별도 조명이 필요하다
시제품은 어둡거나 안개가 있는 실험 환경에서도 근적외선 카메라로 패턴을 읽어냈다. 다만 어두운 환경에서는 별도의 근적외선 조명이 필요하다. 헤럴드경제
현재 기술은 16개 픽셀의 초기 시제품 단계다. 상용화를 위해 남은 과제로는 다음 항목이 제시됐다.
- 픽셀 수 확대
- 장기 구동 안정성 확보
- 외부 환경에서 소자를 보호하는 봉지 기술
- 로봇 카메라 판독 시스템과의 연동
상용화 시점과 확대할 픽셀 수, 장기 안정성의 측정 기준은 헤럴드경제 보도에 제시되지 않았다.